- Rodzaj produktu
- Enkoder12Akcesorium montażowe2Enkoder obrotowy1Kątownik montażowy1
- Cena
- Marka
- ALPS10Pepperl+Fuchs4Vishay2
Enkodery
16 Wyniki wyszukiwaniaSzczegóły | Cena | Dostępność | ||
|---|---|---|---|---|
brutto 50 Sztuk w magazynie Szybka dostawa w pon. 09.11 | ||||
brutto 255 Sztuk w magazynie Szybka dostawa w pon. 09.11 | ||||
Nr zamówienia:3523314 Nr częściEC11E15244G1 brutto 120 Sztuk w magazynie Szybka dostawa w pon. 09.11 | ||||
brutto 45 Sztuk w magazynie Szybka dostawa w pon. 09.11 Min: 5Wielokrotności: 5 | ||||
brutto 121 Sztuk w magazynie Szybka dostawa w pon. 09.11 | ||||
brutto 50 Sztuk w magazynie Szybka dostawa w pon. 09.11 | ||||
brutto 584 Sztuk w magazynie Szybka dostawa w pon. 09.11 | ||||
brutto 105 Sztuk w magazynie Szybka dostawa w pon. 09.11 | ||||
Nr zamówienia:2630196 EAN:4050143130542 Nr części319071 739,00 zł brutto Dostawa w czw. 03.12 | ||||
Nr zamówienia:2630485 EAN:4050143397839 Nr części70111951 brutto Dostawa w wt. 29.12 | ||||
Nr zamówienia:2630355 EAN:4050143397679 Nr części70111327 brutto Dostawa w wt. 29.12 | ||||
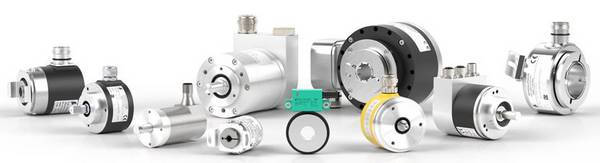 Zdjęcie poglądowe Nr zamówienia:2230299 EAN:4050143061174 Nr części202952 3979,00 zł brutto Dostawa w czw. 10.12 | ||||
309,00 zł brutto 41 Sztuk w magazynie Dostawa w wt. 17.11 | ||||
brutto 4220 Sztuk w magazynie Dostawa w wt. 17.11 Min: 10Wielokrotności: 10 | ||||
brutto 45 Sztuk w magazynie Szybka dostawa w pon. 09.11 | ||||
319,00 zł brutto 29 Sztuk w magazynie Dostawa w wt. 17.11 | ||||




Porady
Enkodery obrotowe to urządzenia stosowane w automatyce przemysłowej jako czujniki nachylenia, położenia, prędkości i przyspieszenia. Ich zadaniem jest przetwarzanie ruchu obrotowego na sygnał elektryczny. Sprawdź enkodery absolutne, inkrementalne obrotowe znanych marek Posital Fraba, Opkon, Kübler.
Enkoder, nazywany również przetwornikiem obrotowo-impulsowym lub impulsatorem, to zazwyczaj urządzenie elektromechaniczne, które przekształca kątowe położenie wału w kod binarny. Stosowany jest powszechnie w robotyce, nowoczesnych obiektywach fotograficznych oraz w maszynach wyposażonych w platformy obrotowe. Wyróżnia się dwa podstawowe typy enkoderów: absolutne i inkrementalne.
W dalszej części tekstu dowiesz się, jak działają enkodery oraz jakie ich rodzaje są dostępne.

Na początku przyjrzyjmy się najważniejszym enkoderom absolutnym, które dzielą się na trzy główne typy: mechaniczne, optyczne i magnetyczne.


Enkodery inkrementalne to najczęściej stosowane przetworniki impulsowe, cenione za możliwość dostarczania informacji o położeniu w czasie rzeczywistym. Rozdzielczość pomiarowa tego typu enkodera nie jest ograniczona jedynie przez wewnętrzne czujniki ruchu inkrementalnego – na rynku dostępne są modele oferujące 10 000 impulsów na obrót, a nawet więcej.
Co istotne, enkodery inkrementalne przekazują informacje o zmianach położenia bez konieczności dodatkowego wywołania, a przesyłane dane osiągają szybkości wielokrotnie wyższe niż w przypadku większości enkoderów absolutnych. Z tego względu znajdują szerokie zastosowanie w systemach wymagających precyzyjnego pomiaru pozycji i prędkości. Do rejestracji zmian położenia mogą wykorzystywać czujniki mechaniczne, optyczne lub magnetyczne.
Enkodery mechaniczne stosuje się zazwyczaj jako ręcznie obsługiwane „cyfrowe potencjometry” w urządzeniach elektronicznych – na przykład we współczesnych systemach audio do użytku domowego i samochodowego. Wymagają one jednak układów eliminujących drgania styków (debouncing), co ogranicza ich zastosowanie przy wyższych prędkościach obrotowych. Z kolei enkodery optyczne wykorzystuje się w aplikacjach, w których istotna jest wysoka precyzja pomiaru lub praca przy dużych prędkościach.
Typową cechą enkoderów inkrementalnych są dwa sygnały wyjściowe – A i B – generujące periodyczne przebiegi cyfrowe w kwadraturze podczas obrotu wału. Częstotliwość przebiegu odpowiada prędkości obrotowej, liczba impulsów wskazuje pokonaną drogę, a relacja fazowa między sygnałami A i B umożliwia określenie kierunku obrotu.
Niektóre enkodery inkrementalne posiadają dodatkowe wyjście indeksowe, oznaczane zazwyczaj literą Z, które generuje impuls w momencie, gdy wał obróci się do określonego kąta. Sygnał Z pojawia się raz na każdy pełny obrót – zwykle zawsze w tym samym położeniu kątowym i jest utrzymywany do następnej zmiany stanu sygnałów A i B. Rozwiązanie to znajduje zastosowanie m.in. w systemach radarowych oraz innych układach wymagających sygnału referencyjnego, gdy wał enkodera osiągnie określony punkt odniesienia.
W przeciwieństwie do enkoderów absolutnych, enkoder inkrementalny nie śledzi ani nie wskazuje bezpośrednio absolutnego położenia elementu mechanicznego, do którego jest zamocowany. Aby określić dokładną pozycję w danym momencie, konieczne jest jej ciągłe odtwarzanie za pomocą interfejsu współpracującego z enkoderem inkrementalnym.